- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
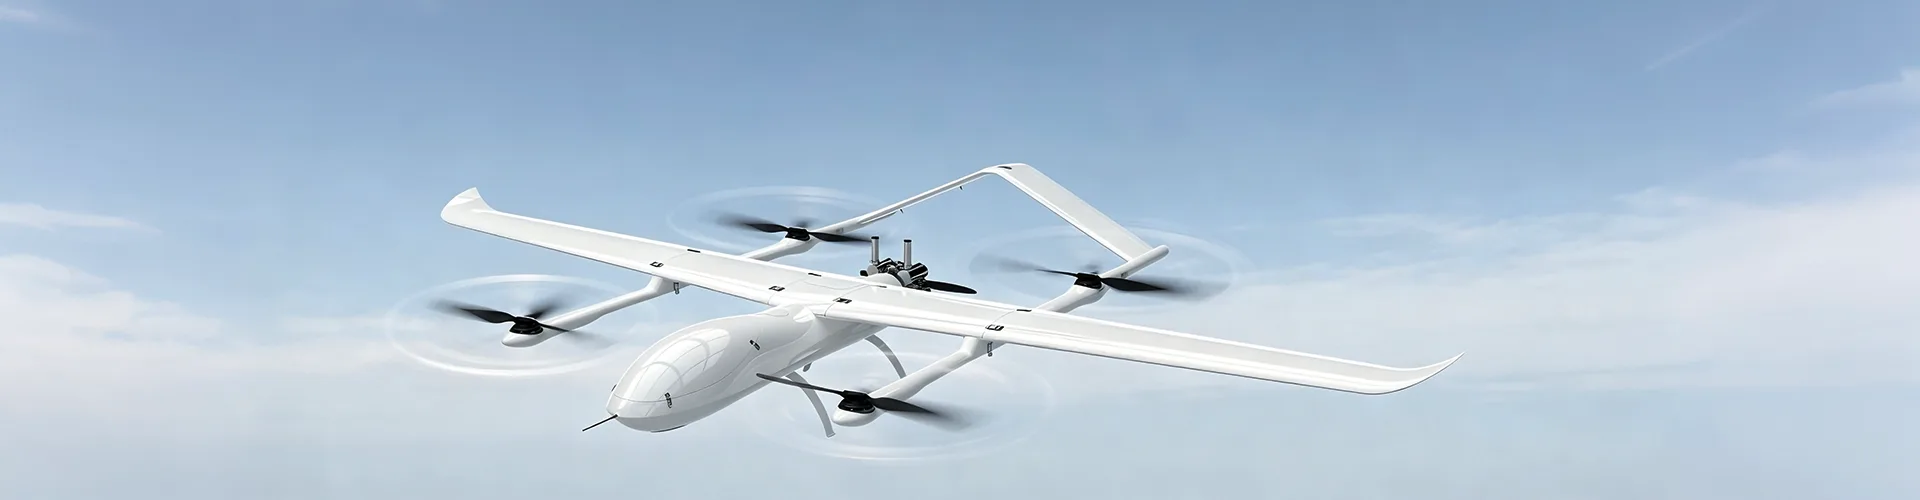
Како товарите од дронови ги трансформираат индустриските UAV во платформи ориентирани кон задачи?
A Оптоварување на дрон системот одредува што индустрискиот UAV може да почувствува, мери, носи или работи за време на одредена задача. Наместо да го третира авионот како едноставна летечка камера, модерниот развој на UAV сè повеќе ја комбинира платформата за летање со опрема специфична за апликацијата, како што се камери со видлива светлина, системи за термичка слика, LiDAR, уреди за дистрибуција на земјоделството, опрема за ракување со материјали, сензори за животната средина, единици за осветлување, комуникациски модули и интелигентен хардвер за анализа на слики. Затоа, изборот на соодветна носивост бара внимание на целта на сензорот, физичката големина, тежината, побарувачката на енергија, начинот на монтирање, барањата за податоци и работната средина. Правилно интегрираното носивост може да го претвори генералниот авион во попрактична платформа за геодет, инспекција, земјоделство, инфраструктурна работа, мониторинг на животната средина и други специјализирани апликации.
Содржина
Кликнете на дел за да скокнете директно на соодветната техничка дискусија.
- 1. Што ја одредува улогата на товарот на UAV?
- 2. Како системите за сензор и мапирање ја поддржуваат индустриската работа?
- 3. Кога камерите со видлива светлина се вистинскиот избор?
- 4. Како термичката слика ги открива условите што камерите можат да ги пропуштат?
- 5. Кога треба да се земе предвид LiDAR за мапирање на UAV?
- 6. Како може функционалната опрема да ги прошири способностите на UAV?
- 7. Како UAV може да го поддржат мониторингот на животната средина?
- 8. Како интелигентната анализа ја подобрува употребата на товарот?
- 9. Што треба да се земе предвид при интегрирање на опрема за носивост?
- 10. Како купувачите треба да ја изберат вистинската конфигурација?
- 11. Како се развиваат системите за носивост за индустриски апликации?
- 12. Често поставувани прашања
Што ја одредува улогата на товарот на UAV?
Товарот е дел од системот за UAV кој директно комуницира со оперативната задача. Авионот ја обезбедува платформата за летот, додека товарот обезбедува сензор, мерење, транспорт, комуникација или оперативна функција потребни за одредена апликација.
Овој однос е важен бидејќи два авиони со слични карактеристики на летот можат да вршат сосема различни работи кога се опремени со различна опрема. Платформата за камера може да биде погодна за визуелна проверка, додека единицата за термичка слика може да обезбеди информации за температурата. Системот LiDAR може да собира тродимензионални просторни податоци, додека додатокот за ракување со материјали може да ја преместува опремата помеѓу локациите.
Затоа, изборот на носивост започнува со прашањето кои информации или физичка задача треба да ги поддржи авионот. Откако ќе се дефинира задачата, опремата може да се избере околу потребниот тип на податоци, точност, покриеност, тежина, потрошувачка на енергија, метод на инсталација и работна средина.
Чувствување Собира визуелни, термички, просторни, еколошки или други информации специфични за задачите од работната област.
Операција Дозволува авионот да врши дефинирана физичка функција како што се прскање, сеење, кревање, осветлување или комуникација.
Анализа Ги обработува собраните податоци за да ги идентификува однапред дефинираните услови, мерења или обрасци кои бараат дополнително внимание.
Изборот на носивост треба да ја следи оперативната цел
Корисна почетна точка е да се дефинира излезот потребен од летот. Ако очекуваниот резултат е слика со висока резолуција, соодветна камера со видлива светлина може да биде доволна. Ако целта вклучува откривање на топлински разлики, термичката слика може да биде посоодветна. Кога се потребни точни тридимензионални информации, LiDAR може да обезбеди посоодветен извор на податоци.
Истиот принцип важи и за оперативната опрема. Земјоделската работа бара различна архитектура на носивост од транспортот на материјали или земање примероци од околината. Третирањето на сите носивост како заменлива опрема може да создаде проблеми со интеграцијата што може да се избегнат бидејќи секоја категорија има различни механички и електрични барања.
- Дефинирајте ја задачата пред да ја изберете опремата.
- Определете го типот на потребната информација или физичка акција.
- Проверете ја масата на носивоста според капацитетот на авионот и барањата за погон.
- Прегледајте ги барањата за моќност на носивоста со електричниот систем на авионот.
- Размислете за положбата на монтирање, рамнотежата, конекциите за податоци и пристапот за одржување.
Клучен принципТоварот треба да се избере околу задачата. Авионот, носивоста, електроенергетскиот систем и структурата за монтирање потоа треба да се координираат како една оперативна конфигурација.
Како системите за сензор и мапирање ја поддржуваат индустриската работа?
Опремата за сензори и мапирање го обезбедува информативниот слој на многу индустриски апликации за UAV. Наместо целосно да се потпираат на директно набљудување од земја, операторите можат да собираат структурирани информации од локации кои се тешки, одземаат многу време или неефикасни за рачна проверка.
Различни сензори произведуваат различни форми на податоци. Камерите со видлива светлина обезбедуваат слики и видео. Термичката опрема ги идентификува температурните модели. LiDAR генерира просторни мерења и податоци од точка-облак. Соодветната технологија зависи од тоа што треба да се набљудува и како ќе се користат информациите по летот.
| Тип на опрема | Примарни податоци | Типични индустриски употреби |
|---|---|---|
| Камера со видлива светлина | Слики и видео со висока резолуција | Инфраструктурна инспекција, набљудување на објектот, земјоделски мониторинг, визуелна документација |
| Термичка слика | Дистрибуција на температурата и термички модели | Проверки на состојбата на опремата, фотоволтаична инспекција, проценка на електричната компонента |
| ЛиДАР | Тридимензионални просторни мерења | Мапирање на терен, моделирање на згради, геодет на рудници, мерење на река и локација |
| Сензор за животна средина | Гас, прашина, вода или други податоци за животната средина | Мониторинг на животната средина, проценка на индустриски локации, собирање податоци на терен |
Зошто различни сензори не можат едноставно да се заменат
Секој сензор мери различна физичка карактеристика. Камерата со видлива светлина може да прикаже изглед на компонента, но не дава директно информации за температурата. Термичката камера може да прикаже абнормална шема на топлина, но не мора да го обезбедува истото ниво на визуелни детали како камерата со висока резолуција.
LiDAR повторно работи поинаку. Ги мери просторните информации и може да произведе тридимензионални претстави на теренот и структурите. Ова го прави вредно кога задачата зависи од геометријата, растојанието, висината, волуменот или структурата на површината, а не само од визуелниот изглед.
Комбинирање на повеќе извори на податоци
Некои напредни апликации комбинираат неколку типови сензори на еден авион или на повеќе летови. На пример, видливите слики можат да обезбедат визуелен контекст додека термичките информации ги истакнуваат температурните аномалии. Просторните податоци потоа можат да додадат точни геометриски информации на истиот процес на проверка.
Ваквите комбинации можат да ја подобрат комплетноста на собраните информации, но создаваат и дополнителни барања за интеграција. На авионот му треба доволен капацитет за носивост, моќност, простор за монтирање, комуникациски интерфејси и стабилност на летот за комбинираната опрема.
Кога камерите со видлива светлина се вистинскиот избор?
Камерите со видлива светлина остануваат еден од најприменливите типови на носивост бидејќи многу индустриски задачи започнуваат со визуелни информации. Сликите и видеото со висока резолуција може да ја документираат состојбата на структурите, машините, земјоделските површини, зградите и другите физички средини.
За инфраструктурни работи, деталните слики можат да им помогнат на операторите да ги проверат условите на видливата површина од различен агол или растојание. Индустриските капацитети можат да користат снимки од воздух за да ги набљудуваат надворешните структури, површините на покривот, локациите на опремата или други области што можеби не е погодно за континуирано испитување од земја.
Резолуцијата треба да се усогласи со задачата
Камерата со повисока резолуција може да сними повеќе визуелни детали, но резолуцијата треба да се земе предвид заедно со висината на летот, видното поле, движењето, осветлувањето, барањата за складирање и вистинската цел на инспекцијата.
На пример, задачата за земјоделско набљудување со широка област може да даде приоритет на покриеноста и доследно стекнување слика, додека деталната структурна проверка може да бара поголеми детали за сликата од поблиско оперативно растојание.
Видеото и фотографиите служат за различни цели
Видеото може да обезбеди континуирани визуелни информации за време на летот и може да биде корисно за динамични работни текови на инспекција или за набљудување во живо. Фотографиите можат да обезбедат записи со високи детали за подоцнежна анализа, мерење, споредба или документација.
Соодветниот режим на сликање зависи од задачата. Некои апликации можат да имаат корист од двете, особено кога на операторите им требаат информации за ситуацијата во живо, додека исто така бараат детални записи за подоцнежен преглед.
- Инфраструктура:Поддржува визуелни проверки на надворешни површини и структурни услови.
- Индустриски капацитети:Обезбедува воздушни погледи на покриви, области на опрема и тешко пристапни локации.
- Земјоделство:Поддржува набљудување на културите и визуелна проценка на условите на теренот.
- Општа документација:Создава повторливи визуелни записи за дефинирани области или средства.
Стабилноста на монтирањето исто така влијае на квалитетот на сликата
Висококвалитетната камера не може целосно да компензира за нестабилна инсталација. Вибрациите од моторите и ротирачките компоненти може да влијаат на квалитетот на собраните слики, особено кога задачата бара фини визуелни детали.
Монтирањето на камерата, структурата на авионот, контролата на вибрациите, однесувањето на летот и брзината на работа треба да се земат во предвид заедно. Товарот е корисен само кога собраните податоци се доволно јасни за предвидената анализа.
Како термичката слика ги открива условите што камерите можат да ги пропуштат?
Термичкото снимање обезбедува различен тип на информации од конвенционалната визуелна фотографија. Наместо да се потпираат првенствено на видливата светлина, термичките сензори детектираат варијации во инфрацрвеното зрачење поврзани со температурата на површината.
Ова може да ја направи термичката опрема корисна кога состојбата на средството е поврзана со дистрибуцијата на топлина. Електричната компонента која работи ненормално може да предизвика локализирано зголемување на температурата. Фотоволтаична инсталација може да покаже температурни разлики меѓу модулите. Индустриската опрема исто така може да произведе термички обрасци кои обезбедуваат дополнителни информации за време на инспекцијата.
Термичките податоци додаваат уште еден слој на проверка
Визуелните и термичките информации можат да се надополнуваат една со друга. Видливата слика може да го прикаже физичкиот изглед на компонентата, додека термичката слика може да покаже дали дел од таа компонента има различна температурна шема.
Ова ја прави термичката опрема особено корисна кога проблемот не може да се идентификува со сигурност само преку изгледот. Сепак, термичките отчитувања сè уште треба да се толкуваат според опремата, околината, карактеристиките на површината и условите за мерење.
Енергетска инфраструктура
Термичката слика може да помогне да се идентификуваат температурните разлики во електричните компоненти и друга опрема каде што абнормалната топлина може да бара дополнителна проверка.
Фотоволтаични системи
Температурните обрасци низ соларните модули може да обезбедат дополнителни информации за време на работните текови на воздушната инспекција.
Индустриски машини
Термичките слики можат да ја надополнат визуелната инспекција кога состојбата на опремата е поврзана со ненормално создавање топлина.
Комбинирана инспекција
Видливите и термичките сензори може да се користат заедно кога треба да се проценат и физичкиот изглед и температурното однесување.
Условите на животната средина сè уште се важни
Термичката слика не работи независно од околината. Времето, својствата на површината, мерното растојание и размената на топлина можат да влијаат на она што сензорот го набљудува.
Поради оваа причина, термичката инспекција треба да има јасно дефинирани работни услови и методи на толкување. Товарот ги обезбедува податоците, додека работниот тек на инспекцијата одредува како тие податоци треба да се проценат.
Кога треба да се земе предвид LiDAR за мапирање на UAV?
LiDAR станува вреден кога задачата зависи од точни просторни информации, а не само од визуелниот изглед. Може да собира мерења на растојанието и да генерира податоци од точка-облак што поддржуваат тридимензионални претстави на терен, структури и други средини.
Ова го прави LiDAR погоден за апликации како што се геодетски рудници, моделирање згради, мапирање на теренот, мерење на градба и истражувања на реки или локации.
Тридимензионалните информации го менуваат работниот тек
Традиционалните фотографии обезбедуваат дводимензионални информации за сликата. LiDAR додава мерења на длабочина и растојание, дозволувајќи му на софтверот да ги реконструира просторните односи во истражуваната област.
За зграда, ова може да помогне да се создаде тродимензионален модел. За теренот, може да обезбеди информации за надморска височина. За рудник или индустриска локација, може да поддржува мерења на површини, наклони и просторни односи.
| Задача | Корисен просторен излез | Потенцијална апликација |
|---|---|---|
| Теренско истражување | Информации за надморска височина и површина | Мапирање на локацијата, анализа на теренот, планирање на маршрутата |
| Моделирање на згради | Податоци за тридимензионална структура | Дигитално моделирање и димензионална анализа |
| Мапирање на рудникот | Геометрија на површината и просторни мерења | Анкетирање и документација на локацијата |
| Истражување на реката | Информации за просторот и теренот околу водните патишта | Мерење на локацијата и оцена на животната средина |
LiDAR бара соодветно планирање на летот
Квалитетот на податоците не зависи само од самиот сензор, туку и од патеката на летот, работната височина, стабилноста на авионот, еколошките услови и методите за обработка на податоци.
Авионот треба да одржува соодветна состојба на летот за да може сензорот да собира конзистентни просторни мерења. Добиените податоци потоа треба да се обработат во формат што го бара проектот, како што се облаци со точки, модели на терен или тродимензионални структури.
Кога овие елементи се координирани, LiDAR може да обезбеди подетален просторен приказ на области каде рачното мерење би било тешко или неефикасно.
Како може функционалната опрема да ги прошири способностите на UAV?
Не секоја носивост е дизајнирана да собира информации. Некои се дизајнирани да вршат физичка операција или да поддржуваат дефиниран работен тек на земја.
Земјоделска опрема за дистрибуција, системи за подигање материјали, модули за осветлување и комуникациска опрема се примери за функционални категории на носивост. Тие ја менуваат улогата на UAV од платформа за набљудување во воздушна алатка ориентирана кон задачи.
Земјоделско прскање и сеење
Земјоделската опрема може да вклучува прецизни системи за прскање, кутии за дистрибуција на материјали и уреди за сеење. Овие системи се дизајнирани околу контролирана дистрибуција наместо едноставен транспорт на контејнер.
Авионот треба да ја земе предвид масата на носивоста, волуменот на течност или материјал, механизмот за дистрибуција, барањата за моќност и шемата на работа. Униформната примена зависи и од механизмот за носивост и од начинот на кој се управува со авионот.
Подигнување и транспорт на материјали
Опремата за ракување со материјали може да му овозможи на авионот да преместува лесни алатки, компоненти или материјали за одржување на локации до кои може да биде тешко да се стигне директно од земја.
Механичката структура треба да го поддржи планираното оптоварување додека го одржува авионот балансиран. Локацијата на товарот, точките за прицврстување, цврстината на конструкцијата и механизмите за ослободување или ракување треба да се земат предвид при развивањето на конфигурацијата.
Опрема за осветлување и комуникација
Осветлувањето со висок интензитет може да поддржува ноќна проверка, одржување и други работни услови при слаба осветленост. Комуникациската опрема може да обезбеди пренос на глас во реално време кога операторите треба да комуницираат со луѓе лоцирани подалеку од нормалната контролна позиција.
Овие носивост покажуваат зошто авионот треба да се смета како целосен систем. Осветлувањето ја зголемува побарувачката за електрична енергија. Комуникациската опрема додава барања за електрична енергија и податоци. Опремата за подигнување го менува структурното оптоварување. Земјоделската опрема влијае на масата на авионите во текот на целата работа.
Прскање и сеење Комбинира контролирана дистрибуција на материјали со авионска платформа погодна за земјоделски операции.
Ракување со материјали Користи наменски структури за поддршка на транспортот на лесни алатки и материјали до избрани локации.
Осветлување и комуникација Додава функции за осветлување или гласовна комуникација за конкретни работни текови на проверка, одржување и оперативни работи.
Функционалните носивост бараат повеќе од простор за монтирање
Товарот што извршува физичка функција може да создаде динамични оптоварувања за време на работата. Уредот за прскање ја менува својата маса како што се троши материјалот. Додатокот за подигање го менува оптоварувањето на авионот кога некој предмет е подигнат или отпуштен.
Овие промени значат дека програмерите треба да ја проценат оперативната секвенца наместо само статичката тежина на товарот. Може да бидат засегнати механичката структура, способноста за погон, контролниот одговор, капацитетот на батеријата и центарот на гравитација.
Како може UAV-овите да поддржат мониторинг на животната средина?
Еколошките носивост им овозможуваат на авионите да собираат информации од индустриски локации, водни патишта, земјоделски области и други локации каде што е потребно дистрибуирано мерење.
Во зависност од опремата, UAV може да носи сензори за откривање гас, уреди за следење на прашина, опрема за земање примероци вода или други специјализирани сензори. Авионот обезбедува мобилност, додека носивоста ја обезбедува функцијата за мерење.
Мониторинг на квалитетот на гасот и воздухот
Опремата за откривање гас може да собира информации на избрани позиции околу индустриските капацитети или други области каде што треба да се проценат условите на воздухот. Воздушната мобилност може да им помогне на операторите да прегледаат повеќе локации без физички да влезат во секоја област.
За сигурен мониторинг, сензорот треба да се ракува според неговите наведени услови за мерење. Висината, протокот на воздух, одговорот на сензорот, методот на земање примероци и патеката на летот може да влијаат на собраните податоци.
Земање мостри за квалитет на вода
Опремата за земање примероци на вода може да се користи каде што треба да се соберат примероци или мерења од избрани позиции покрај реки, резервоари или други водни тела. Авионот може да стигне до локации до кои може да биде незгодно да се пристапи директно од брегот.
Дизајнот на носивоста треба да го земе предвид методот на земање примероци, капацитетот на контејнерот, структурата на прицврстувањето и интеракцијата помеѓу авионот и водната средина.
Мониторинг на прашина и честички
Опремата за мерење во воздухот може да поддржува и следење на прашина или други услови на честички. Целта не е само да се собере отчитување, туку да се создаде повторлив процес на мерење низ дефинираните локации и работни услови.
- Дефинирајте го параметарот на животната средина што треба да се мери.
- Изберете сензор што одговара на потребниот опсег на мерење и примена.
- Планирајте ги патеките на летот и позициите за земање примероци околу целта за следење.
- Размислете за времето, протокот на воздух, температурата и другите променливи на животната средина.
- Дефинирајте како собраните податоци ќе се складираат, обработуваат и толкуваат.
Квалитетот на податоците е важенСензорот може да произведе корисни информации само кога неговите работни услови, инсталацијата, начинот на земање примероци и работниот тек на обработка на податоци се правилно координирани.
Како интелигентната анализа ја подобрува употребата на товарот?
Собирањето податоци е само еден дел од работниот тек на инспекцијата. Како што збирките на податоци за слики и сензори стануваат поголеми, автоматската анализа може да им помогне на операторите поефикасно да ги идентификуваат однапред дефинираните услови.
Модулите за анализа на слика базирани на вештачка интелигенција може да се користат со соодветни камери за да се идентификуваат состојби како што се пукнатини на површината, оштетување на видливи линии, аномалии на опремата или предефинирани визуелни неправилности. Целта е да се трансформираат необработените податоци за слики во информации кои можат да ги поддржат одлуките за инспекција.
Од собирање слики до препознавање на состојби
Во конвенционалниот работен тек на инспекција, летот може да генерира голем број слики кои подоцна треба да се прегледаат рачно. Модулот за интелигентна анализа може да ги обработи собраните слики и областите со знаменце што одговараат на однапред дефинираните критериуми за препознавање.
Ова не ја елиминира потребата од човечки преглед. Наместо тоа, може да помогне да се организираат големи количини на податоци за инспекција и да се насочи вниманието кон слики или локации кои бараат поблиско испитување.
Анализа во реално време и после лет
Во зависност од архитектурата на системот, анализата може да се изврши за време на летот или по собирањето податоци. Обработката во реално време може да обезбеди побрзи информации кога се потребни непосредни одлуки. Обработката по летот може да поддржи подетална анализа со користење на поголеми збирки на податоци и дополнителни компјутерски ресурси.
Собирање податоци
Сензорот снима слики или мерења според планот на летот и барањата за задачи.
Скрининг на податоци
Системот ги обработува собраните информации и ги идентификува однапред дефинираните обрасци или услови.
Организација на резултат
Потенцијалните проблеми може да се групираат според локација, опрема, слика или други критериуми дефинирани од проектот.
Човечка верификација
Операторите можат да ги прегледаат означените информации и да утврдат дали е потребна дополнителна проверка.
Интеграцијата ја одредува практичната корисност
На интелигентен модул му треба пристап до соодветни податоци за сликата, соодветни компјутерски ресурси, компатибилни интерфејси и соодветно монтирање. Авионот исто така треба да одржува состојба на летот што му овозможува на сензорот да собира корисни информации.
Како резултат на тоа, функционалноста на вештачката интелигенција не треба да се разгледува одделно од камерата, авионот, податочната врска, електроенергетскиот систем и работниот процес на обработка. Практичната вредност доаѓа од тоа како овие делови работат заедно.
Што треба да се земе предвид при интегрирање на опрема за носивост?
Интеграцијата на носивоста започнува со механичка компатибилност, но се протега на електрични, структурни, контролни, топлински и податоци. Товарот може да работи правилно на лабораториска клупа и сепак да бара промени пред да може сигурно да работи на авион.
Тежина и центар на гравитација
Масата на носивост директно придонесува за вкупната работна тежина на авионот. Уште поважно, локацијата на таа маса влијае на центарот на гравитација на авионот.
Товарот поставен далеку од центарот на авионот може да произведе различен ефект од оној што е монтиран блиску до него, дури и кога двете носивост имаат иста маса. Затоа, при структурниот дизајн треба да се земе предвид положбата на монтирање.
Барања за моќност
Некои носивост имаат релативно мала побарувачка на електрична енергија, додека други може да бараат значителна моќност. Системите за осветлување, механизмите со напојување, пресметковните модули и одредени сензори може да додадат на електричното оптоварување на авионот.
Батеријата на авионот и системот за дистрибуција на енергија треба да го земат предвид ова дополнително барање. Во спротивно, носивоста може да влијае на оперативното однесување на целосната платформа.
Монтирање и вибрации
Структурата за монтирање мора да го одржува товарот безбеден додека го ограничува непотребното движење. За камерите и другите прецизни сензори, вибрациите може да влијаат на квалитетот на податоците. За функционална опрема, структурното движење може да влијае на точноста на физичката работа.
Податоци и комуникациски интерфејси
Современите носивост може да генерираат големи датотеки со слики, видео во живо, мерења на сензори или други структурирани информации. Оттука, комуникациската архитектура треба да го поддржи потребниот проток на податоци помеѓу носивоста, авионот, копнената опрема или системот за обработка на одборот.
| Интеграциона област | Клучно прашање | Потенцијално влијание |
|---|---|---|
| Тежина | Дали авионот може да ја поддржи целата маса на носивост? | Влијае на вкупното оптоварување на авионот и побарувачката за погон |
| Центар на гравитација | Каде е поставен товарот? | Може да влијае на рамнотежата на авионот и однесувањето на летот |
| Моќ | Колку електрична енергија бара опремата? | Го менува целокупното електрично оптоварување и барањата за батеријата |
| Монтирање | Како се прицврстува и стабилизира опремата? | Влијае на структурниот интегритет, вибрациите и квалитетот на податоците |
| Интерфејс за податоци | Како се пренесуваат или складираат информациите? | Ги одредува барањата за комуникација и обработка |
| Одржување | Дали може ефикасно да се пристапи и да се замени опремата? | Влијае на услужливоста и оперативната удобност |
Интеграцијата треба да се прегледа пред производството
Обично е полесно да се решат проблемите со интерфејсот пред да се финализираат структурата на авионот и системот за монтирање на носивост. Цртежите, димензиите на опремата, локациите на конекторите, спецификациите за моќност, точките за монтирање и работните барања обезбедуваат корисна техничка основа.
Кога овие детали се дефинираат рано, структурните делови и електричните интерфејси може да се развијат околу опремата наместо да се менуваат постојано подоцна.
Како купувачите треба да ја изберат вистинската конфигурација?
Изборот на носивост треба да се заснова на вистинската задача и целосната конфигурација на UAV. Технички напредниот сензор сè уште може да биде несоодветен ако е премногу тежок, троши премногу енергија, не може да се монтира правилно или произведува податоци што не се совпаѓаат со планираниот работен тек.
Започнете со излезот
Дефинирајте што му треба на операторот по летот. Дали целта е слика со висока резолуција, температурна карта, тродимензионален модел, мерење на животната средина, физичка операција или комбинација од неколку излези?
Ова прашање ја стеснува категоријата опрема пред да се разгледаат подетални спецификации.
Прегледајте ги границите на авионите
Проверете ја максималната маса на носивост, просторот за монтирање, достапната моќност, димензиите на авионот, однесувањето на летот и сите ограничувања наметнати од постојната структура.
Размислете за работната средина
Температурата, прашината, влажноста, вибрациите, ветерот, осветлувањето, теренот и работната надморска височина можат да влијаат на перформансите на опремата. Товарот треба да одговара на условите во кои всушност ќе се користи.
Оценете го работниот тек на податоци
Изборот на сензор треба да го вклучи целосниот синџир на информации. Размислете како податоците ќе бидат заробени, складирани, пренесени, обработени, прегледани и архивирани.
- Задача:Која физичка операција или информација е потребна?
- Маса:Која е целосната тежина на опремата и додатоците?
- Моќност:Каков електричен влез е потребен при нормална работа?
- Димензии:Каков простор за монтирање е достапен во авионот?
- Животна средина:Какви температури, вибрации, осветлување и временски услови се очекуваат?
- Податоци:Кои информации мора да се соберат и како ќе се обработуваат?
| Фактор на селекција | Што да се дефинира | Зошто е важно |
|---|---|---|
| Апликација | Инспекција, мапирање, земјоделство, мониторинг, транспорт или друга задача | Ја одредува основната категорија на носивост |
| Маса на носивост | Вкупна опрема и тежина на монтирање | Мора да одговара на способноста за воздухоплов и погон |
| Моќ | Напон и очекувана електрична побарувачка | Мора да биде компатибилен со системот за напојување на UAV |
| Монтирање | Физички интерфејс и позиција на опремата | Влијае на структурата, стабилноста и одржувањето |
| Излез на податоци | Слики, термички информации, точкасти облаци, читања на сензорите или оперативни резултати | Го одредува работниот тек на обработката низводно |
Како се развиваат системите за носивост за индустриски апликации?
Развојот на технологијата за носивост на UAV се повеќе се фокусира на четири практични насоки: помала опрема, поголема прецизност на сензорите, поинтелигентна обработка на податоци и поблиска интеграција со авионот.
Минијатуризацијата може да дозволи корисна опрема да се инсталира на помали авиони или да дозволи повеќе уреди да се комбинираат на една платформа. Намалената големина може да ја поедностави и механичката интеграција кога просторот за инсталација е ограничен.
Поголема прецизност на сензори
Индустриските задачи често бараат повеќе од општи визуелни информации. Деталната проверка, температурната анализа, тридимензионалното мерење и мониторингот на животната средина зависат од сензорите кои можат да произведат податоци соодветни за целната задача.
Затоа, поголемата прецизност не е изолирана спецификација. Треба да се поврзе со потребниот метод на мерење, оперативно растојание, стабилност на авионот и работниот тек на обработка на податоци.
Поголема интелигенција
Како што сензорите генерираат повеќе информации, автоматската анализа станува сè покорисна. Препознавањето засновано на вештачка интелигенција може да помогне да се идентификуваат однапред дефинираните шеми во големи сетови на слики, да се организираат податоците од инспекцијата и да се истакнат областите што заслужуваат дополнителен преглед.
Овој развој ја менува улогата на товарот од пасивен собирач на податоци во активен дел од работниот тек на информации.
Подлабока системска интеграција
Следната фаза на развој не е едноставно додавање на повеќе опрема. Тој ги интегрира авионите, носивоста, погонот, батеријата, структурата, комуникациските интерфејси и системите за обработка, така што тие работат како една координирана платформа.
Ова е особено важно за приспособени индустриски апликации. Специјализирана носивост може да влијае на барањата на батеријата. Промените на батериите може да влијаат на масата на авионот. Структурните промени може да влијаат на монтирањето на товарот. Дополнителните пресметки може да ја сменат побарувачката за енергија. Дизајнот на ниво на систем помага да се одржуваат усогласени овие односи.
Минијатуризација Помалата опрема може да ја поедностави инсталацијата и да создаде поголема флексибилност за компактните авионски платформи.
Повисока прецизност Подобрените сензори можат да обезбедат подетални визуелни, термички, просторни или еколошки информации.
Интелигентна обработка Автоматската анализа може да помогне да се претворат големи количини на собрани податоци во приоритетни информации за инспекција.
Индустриските UAV-ови стануваат сè поспецифични за апликациите
Вредноста на професионалниот авион се повеќе зависи од тоа колку добро одговара на задачата за која е распореден. Платформата дизајнирана околу барањата за инспекција може да има различни структурни и електрични приоритети од онаа наменета за земјоделство или ракување со материјали.
Ова значи дека развојот на носивоста и развојот на авиони стануваат сè поповрзани. Наместо прво да се избере генерички авион и потоа да се додаде опрема, проектните тимови можат да ја дефинираат оперативната задача и да го развијат целосниот систем околу неа.
Системска перспективаИдниот развој веројатно помалку ќе се фокусира на авионот како изолирана летечка машина, а повеќе на односот помеѓу авионот, носивоста, електроенергетскиот систем, обработката на податоци и конкретниот индустриски работен тек.
Најчесто поставувани прашања
Какви видови опрема за носивост може да се користи со индустриски UAV-ови?
Вообичаените категории вклучуваат камери со видлива светлина, системи за термичка слика, LiDAR, земјоделска опрема за прскање и сеење, уреди за ракување со материјали, еколошки сензори, системи за осветлување, комуникациски модули и интелигентна опрема за анализа на слики. Соодветниот избор зависи од оперативната задача.
Како да изберам помеѓу камера со видлива светлина и термичка слика?
Камерата со видлива светлина е погодна кога задачата зависи главно од изгледот на површината, сликите или видеото. Термичкото снимање е корисно кога се важни температурните разлики или моделите на топлина. Некои работни текови на инспекција може да ги користат и двете за да добијат дополнителни информации.
Кога треба да се користи LiDAR наместо конвенционална камера?
LiDAR треба да се земе предвид кога проектот бара тридимензионални просторни мерења, информации за теренот, податоци за надморска височина или структурно моделирање. Конвенционалната камера обезбедува визуелни информации, додека LiDAR додава можности за мерење на растојанието и просторот.
Може ли еден UAV да носи повеќе системи за носивост?
Тоа може да биде можно кога авионот има доволен капацитет за носивост, простор за физичка инсталација, достапна моќност, соодветна структурна поддршка и компатибилни интерфејси за податоци. Повеќекратните носивост треба да се проценат заедно бидејќи нивната комбинирана тежина и побарувачка на енергија влијаат на конфигурацијата на авионот.
Кои фактори влијаат на интеграцијата на носивоста?
Важни фактори вклучуваат тежина на носивост, димензии, центар на гравитација, метод на монтирање, барања за моќност, вибрации, податочни интерфејси, услови на животната средина и пристап за одржување. Овие карактеристики треба да се прегледаат пред да се потврди конечната конфигурација на авионот.
Може ли опремата за носивост да се прилагоди за одреден UAV?
Конфигурациите специфични за проектот може да се развијат околу дефинираните димензии на опремата, барањата за монтирање, карактеристиките на моќноста и работните услови. Степенот на прилагодување зависи од апликацијата и техничките параметри што ги бара авионот.
Како може да се користи интелигентна анализа на слики со опрема за UAV?
Соодветните модули засновани на вештачка интелигенција можат да ги анализираат собраните слики и да идентификуваат однапред дефинирани услови како што се пукнатини на површината, видливи оштетувања на линиите, аномалии на опремата или други одредени обрасци. Резултатите можат да помогнат да се организираат големи збирки на податоци и да се насочи вниманието кон областите за кои е потребен дополнителен преглед.
Дали системите за носивост се погодни за земјоделски апликации?
Да. Земјоделската опрема може да вклучува системи за прскање и сеење дизајнирани за контролирана дистрибуција на материјали. Конфигурацијата на носивоста треба да одговара на оптоварувањето на авионот, достапната моќност, капацитетот на резервоарот или материјалот и барањата за примена.
Дали носивоста на UAV може да поддржува мониторинг на животната средина?
Да. УАВ може да носат опрема за откривање гас, следење на прашина, земање примероци од вода и други еколошки мерења. Сензорот, патеката на летот, методот на земање примероци и условите на животната средина треба да се земат предвид при развивањето на работниот тек за следење.
Што треба да се дефинира пред да се разговара за приспособено решение за носивост?
Корисните информации ја вклучуваат предвидената задача, димензиите на носивоста, вкупната тежина, потребната моќност, интерфејсот за монтирање, барањата за податоци, работната средина, очекуваните услови на летот и сите специфични мерни или оперативни барања.
Планирајте конфигурација на носивост за вашиот UAV
Споделете ја планираната апликација, димензиите на опремата, тежината на носивоста, барањата за моќност, условите за монтирање или целите за сензори за да започнете фокусирана техничка дискусија.
контактирајте со нас за да разговараме за вашите барања за носивост