- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Што го прави роботското куче погодно за сложени индустриски операции?
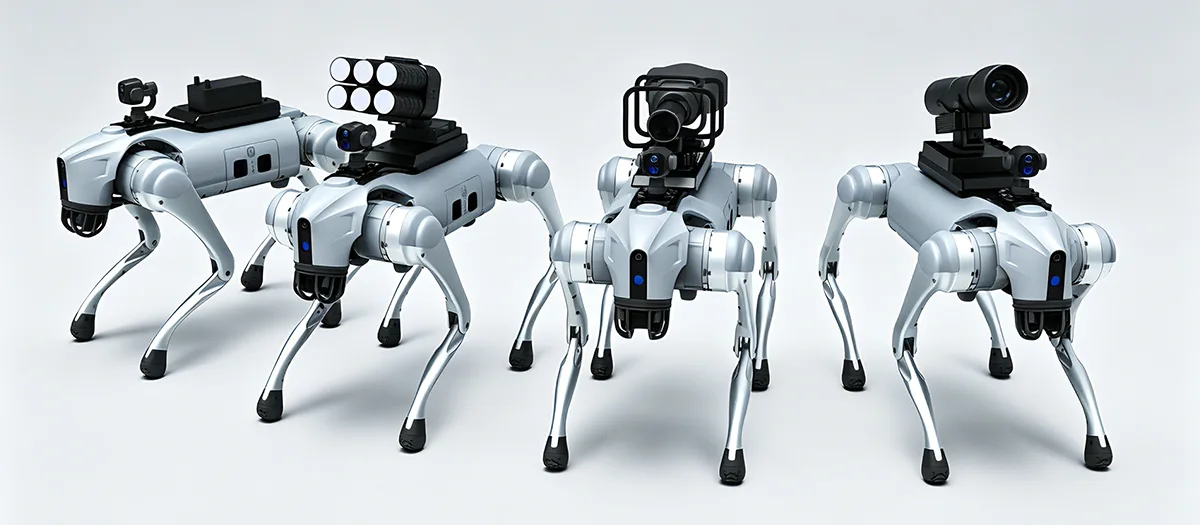
A Роботот кучее дизајниран да ги надмине ограничувањата на конвенционалните мобилни роботи на тркала кога индустриските задачи вклучуваат скали, падини, нерамна земја, тесни премини, остатоци, тунели или друг тежок терен. Неговата вредност доаѓа од комбинацијата на четириножна мобилност, автономна навигација, перцепција на животната средина, сензор за одредена задача, модуларна опрема и континуирано работење. За индустриските корисници, сепак, само мобилноста не е доволна. Практичната платформа исто така треба да поддржува стабилно движење, собирање податоци, интеграција на опремата, управување со батерии, одржување и работа под дефинирани услови на животната средина. Ова ги прави архитектурата на платформата и планирањето на апликациите централни за успешното распоредување преку инспекција, следење на инфраструктурата, интелигентно производство, поддршка за итни случаи и други професионални оперативни сценарија.
Содржина
Кликнете на дел за да скокнете директно на соодветната техничка дискусија.
- 1. Што го дефинира индустрискиот четириножен робот?
- 2. Што ја прави подвижноста на нозете корисна на тежок терен?
- 3. Кои автономни функции го подобруваат индустриското работење?
- 4. Каква улога игра перцепцијата со повеќе сензори?
- 5. Какви задачи за инспекција може да поддржи четворка платформа?
- 6. Што може модуларната опрема да додаде на платформата?
- 7. За какви услови треба да биде дизајнирана платформата?
- 8. Како може четворопластите роботи да ја намалат изложеноста на тешки работни места?
- 9. Како треба да се интегрираат опремата и сензорите?
- 10. Што треба да проценат купувачите пред да изберат платформа?
- 11. Како изгледа структурен процес на распоредување?
- 12. Која е идната насока на индустриската четириножна роботика?
- 13. Често поставувани прашања
Што го дефинира индустрискиот четириножен робот?
Индустриски четириножен робот е мобилна роботска платформа изградена околу движење на нозете наместо тркала или патеки. Неговата структура со четири краци му овозможува да преговара за промените во височината и неправилно тло додека носи сензори, комуникациска опрема, компјутерски хардвер и друга опрема специфична за апликацијата.
Дефинитивната карактеристика не е само појавата на четири нозе. Вредноста на четирикратната платформа доаѓа од координацијата помеѓу движењето, перцепцијата, контролата, моќта, структурата и опремата за задачи. Роботот треба да ја разбере околината, да го прилагоди неговото движење, да одржува рамнотежа и да спроведе дефинирана оперативна рутина.
Овој системски ориентиран дизајн ги одвојува индустриските четириножни платформи од едноставните машини со далечинско управување. Професионалната платформа може да поддржува автономно планирање маршрути, избегнување пречки, собирање податоци, следење на опремата и повторливи рутини на патрола. Овие функции му овозможуваат на роботот да учествува во поширок оперативен работен тек наместо да дејствува само како мобилна камера.
Мобилност на нозете Движењето со четири нозе овозможува платформата да преговара за скалите, падини, празнини, нерамни подови, лабава земја и други промени на теренот.
Интелигентна навигација Перцепцијата, планирањето на патеката, позиционирањето и избегнувањето на препреките може да поддржат поавтономно движење низ сложени средини.
Платформа што може да се прошири Модуларните сензори и опремата можат да ја прилагодат истата роботска основа на различни инспекциски, мониторинг и индустриски задачи.
Зошто четирикратната мобилност ја менува индустриската автоматизација
Традиционалните роботи на тркала најдобро функционираат на релативно предвидливи површини. Нивната ефикасност може да се намали кога скалите, рововите, лабавите материјали, подигнатите прагови или нерамниот терен ја прекинуваат трасата. Системите со следење можат да се справат со некои предизвикувачки површини, но тие исто така имаат ограничувања во тесните простори и кога околината содржи чести промени во височината.
Движењето на нозете поинаку му пристапува на проблемот. Секоја нога може да се контролира поединечно, овозможувајќи му на роботот да ги постави стапалата според теренот. Ова обезбедува повеќе опции за одржување рамнотежа додека се движите низ неправилни средини.
За индустриски апликации, практичната придобивка е пристапот. Роботот што може да се движи низ повеќе типови терени може потенцијално да стигне до инспекциски точки, области на опрема, тунели, работилници и други локации каде што на конвенционалната мобилна платформа можеби и е потребна дополнителна инфраструктура.
- Движењето со четири нозе поддржува менување на височините и нерамномерното тло.
- Автономната навигација може да ја намали потребата за континуирано рачно управување.
- Сензорите обезбедуваат информации за животната средина за задачите за движење и инспекција.
- Модуларните интерфејси овозможуваат да се инсталира различна опрема за различни апликации.
- Дигиталното собирање податоци може да ги поврзе теренските операции со подоцнежна анализа.
Основен принципИндустриското четириноже треба да се оцени како комплетен мобилен оперативен систем. Мобилноста е важна, но перцепцијата, контролата, интеграцијата на опремата, моќноста и функциите на податоци одредуваат колку таа мобилност станува корисна.
Што ја прави подвижноста на нозете корисна на тежок терен?
Тешкиот терен е една од најјасните области за примена на роботиката со четири нозе. Индустриските локации може да содржат скали, рампи, ровови, тесни патеки, урнатини, калливи области, нерамни подови и промени во висината на површината. Платформата дизајнирана само за рамни подови може да бара дополнителна инфраструктура или може да не може да стигне до одредени области.
Четирикратниот робот може да ги поставува и крева стапалата поединечно, овозможувајќи му да го прилагоди своето држење на телото како што се менува теренот. Ова може да го поддржи движењето по косини, чекори, празнини и неправилни површини додека одржува постабилна врска помеѓу платформата и земјата.
Скалите и висинските промени
Скалите се едноставен пример за терен што може да ги предизвика платформите на тркала. Секое тркало треба да одржува соодветен контакт со површината, додека роботот мора да ги надмине повторените вертикални промени. Платформата со нозе може да подигне поединечни нозе и да го прилагоди своето држење за да се движи помеѓу чекорите.
Точната способност сè уште зависи од дизајнот на роботот, геометријата на чекорите, системот за контрола и условите на околината. Важна инженерска поента е што структурата со краци обезбедува дополнителни опции за движење што ги немаат тркалата.
Косини и нерамни површини
Индустриските средини често вклучуваат коси бетон, чакал, лабава почва, каллива земја, канали за одводнување или преодни површини. Четирикратната платформа може да ги приспособи позициите на нозете и ставот на телото како што се менува теренот.
Стабилното работење зависи од комбинацијата на механички дизајн, перцепција, контрола на одењето, влечење и алгоритми за рамнотежа. Нозете ја обезбедуваат способноста за физичко движење, додека контролниот систем одредува како се користи таа способност.
Тесни и преполни простори
Индустриските тунели, работилниците, коридорите за цевки и областите за одржување може да содржат пречки што ја ограничуваат достапната рута. Компактна четириножна платформа може да се движи низ некои од овие простори без да бара континуирана рамна површина за возење.
| Состојба на теренот | Предизвик за конвенционалните мобилни платформи | Предност на дизајнот на четири нозе |
|---|---|---|
| Чекори | Вертикалните промени може да го прекинат контактот на тркалото и движењето напред | Индивидуалните нозе може да се подигнат и позиционираат на различни висини |
| Стрмни падини | Намалената влечна сила и ограниченото прилагодување на телото може да влијаат на движењето | Позицијата на нозете и држењето на телото може да се прилагодат за време на движењето |
| Урнатините | Неправилните контактни површини може да го направат нестабилно движењето на тркалата | Индивидуалното поставување на стапалото обезбедува повеќе опции за преговарање со пречките |
| Каллива земја | Влечењето на тркалата или патеката може да варира на меки површини | Поставувањето на нозете може да се прилагоди на променливите услови за контакт |
| Празнини и олуци | Системите со тркала може да бараат премостување или заобиколување | Движењето со нозете може да се движи околу или над одредени карактеристики на теренот |
Рамнотежата е важна исто како и движењето
Не е доволно да можете да се движите по тежок терен. Платформата треба да одржува рамнотежа додека носи сензори и опрема. Ненадејните промени во висината на земјата може да влијаат на центарот на гравитација на роботот и распределбата на оптоварувањето.
Затоа, контролните системи треба да го координираат одењето, држењето на телото, повратните информации од сензорите и брзината на движење. Функциите против тресење и превртување може да помогнат во одржувањето стабилно работење во рамките на дефинираниот работен плик.
Ова е особено важно кога роботот носи камери или опрема за мерење. Прекумерното движење може да го намали квалитетот на собраните податоци дури и кога самиот робот останува исправен.
Кои автономни функции го подобруваат индустриското работење?
Индустриската роботика станува покорисна кога платформата може да врши повторливи задачи без да бара постојано рачно управување. Автономните функции можат да го намалат оптоварувањето на операторот додека движењето и собирањето податоци ќе бидат поструктурирани.
Современите четириножни платформи можат да комбинираат перцепција на околината, позиционирање, планирање на маршрутата, избегнување пречки, извршување на задачи и снимање на податоци. Степенот на автономија зависи од архитектурата на роботот, сензорите, софтверот, условите за комуникација и работната средина.
Перцепција на животната средина
Пред мобилниот робот да може автономно да се движи, му требаат информации за околината околу него. Сензорите можат да идентификуваат пречки, промени на теренот, отворени правци и други релевантни карактеристики.
Податоците за перцепција потоа се користат од навигацискиот систем за да се одреди како треба да се движи роботот. Во променливо опкружување, овој процес можеби ќе треба да работи континуирано наместо да се заснова само на фиксна карта.
Планирање на патека и избегнување на препреки
Планирањето на патеката одредува како роботот може да патува помеѓу дефинираните точки. Избегнувањето пречки му помага да се прилагоди кога некој објект ја блокира планираната рута или кога условите на околината се менуваат.
За индустриска инспекција, ова може да поддржува повторливи правци околу опремата, низ објектите или помеѓу назначените точки за инспекција. Операторите можат повеќе да се фокусираат на резултатите од инспекцијата наместо рачно да го контролираат секое движење.
Распоред на задачи и собирање податоци
Автономната рутина на инспекција може да комбинира движење со сензор. Роботот може да патува до дефинирани локации, да собира слики или отчитувања од сензорот, да ги снима резултатите и потоа да продолжи на следната локација.
Ова создава дигитален работен тек во кој се поврзани движењето на роботот и собраните информации. Наместо да произведува само видео поток, системот може да изгради структуриран запис за резултатите од инспекцијата.
Согледајте
Сензорите собираат информации за теренот, пречките, опремата и околните услови.
Планирајте
Системот за навигација одредува соодветна рута според достапниот простор и барањата за задачи.
Акт
Нозете и контролните системи го координираат движењето додека се прилагодуваат на промените во околината.
Снимајте
Сликите од инспекцијата, мерењата на сензорот и оперативните информации може да се складираат за понатамошна анализа.
Автономијата треба да се усогласи со околината
Автономното работење не значи дека секоја индустриска средина треба да биде целосно без надзор. Некои средини бараат дефиниран надзор, далечинска интервенција или потврда од операторот пред конкретни задачи.
Попрактичен пристап е да се идентификуваат кои делови од работниот тек може сигурно да се автоматизираат и каде донесувањето одлуки од човекот останува корисно. Навигацијата, повторното собирање податоци и рутинското извршување на рутата се силни кандидати за автоматизација, додека невообичаените наоди може да бараат дополнителна човечка проценка.
Каква улога игра перцепцијата со повеќе сензори?
Перцепцијата му дава на мобилниот робот информациите што му се потребни за да ја разбере неговата околина и да извршува задачи специфични за апликацијата. Еден сензор ретко обезбедува секаков вид на информации потребни за индустриско работење.
Визуелните камери можат да обезбедат детални слики. Термичките сензори можат да откријат температурни разлики. Сензорите за растојание може да му помогнат на роботот да ја разбере околната геометрија. Други сензори можат да поддржат локализација, мерење на животната средина или инспекција специфична за опремата.
Визуелно чувство
Камерите со висока дефиниција можат да снимаат слики и видео за набљудување на опремата, проверки на инфраструктурата, мониторинг на објекти и документација. Визуелните податоци често се почетна точка за проверка бидејќи операторите можат директно да го прегледаат изгледот на компонентите и површините.
Термичко осетување
Термичката слика може да ги идентификува температурните варијации кои можеби не се очигледни на сликите со видлива светлина. Ова може да биде корисно околу електричната опрема, машините, електроенергетските системи и другите средства каде што ненормалните обрасци на топлина може да укажат на состојба која бара дополнителна евалуација.
Просторна перцепција
Информациите за растојанието и длабочината можат да му помогнат на роботот да ги разбере пречките, ходниците, чекорите и другите карактеристики на околината. Ова ја поддржува навигацијата и може да придонесе и за мапирање и просторна документација.
| Категорија на сензори | Примарни информации | Потенцијална индустриска улога |
|---|---|---|
| Камера со видлива светлина | Слики и видео | Визуелна проверка, документација, опсервација на опремата |
| Термичка камера | Температурни обрасци | Проверки на термичка состојба и идентификација на абнормална топлина |
| Сензор за длабочина или опсег | Оддалеченост и просторни односи | Навигација, избегнување пречки и мапирање на животната средина |
| Сензор за животна средина | Дефинирани мерења на животната средина | Мониторинг на локацијата и собирање податоци специфични за апликацијата |
Зошто фузијата на сензорите е важна
Фузија на сензори комбинира информации од различни извори на сензори за да создаде поцелосна претстава за околината. Камерата може да го препознае изгледот на објектот, додека сензорот за длабочина го обезбедува неговото растојание и позиција.
Термичките информации потоа може да додадат уште еден слој со тоа што ќе покаже дали објектот има невообичаена температурна шема. Комбинирањето на овие извори може да ги направи прегледот и навигацијата поинформативни отколку да се потпирате само на еден сензор.
Изборот на носивост зависи од задачата
Повеќе сензори не мора да значат подобар систем. Секоја дополнителна компонента додава тежина, барања за моќност, ограничувања за монтирање, барања за обработка на податоци и размислувања за одржување.
Вистинскиот пристап е да се изберат само информациите потребни за дефинираната задача. Платформата за визуелна инспекција можеби нема да бара голема колекција на сензори за животната средина, додека проект за индустриски мониторинг може да има потреба од неколку типови на податоци за да произведе корисни резултати.
Кои задачи за инспекција може да ги поддржи четворната платформа?
Инспекцијата е една од најпрактичните индустриски апликации за роботиката со четири нозе бидејќи платформата може да се движи низ локации кои може да бидат незгодни за луѓето или тешки за машините на тркала.
Роботот може да следи дефинирани правци, да застане на инспекциските точки, да собира слики или податоци од сензорот и да ги врати информациите во систем за анализа. Ова создава повторлив работен тек на инспекција што може да се закаже според работните барања на објектот.
Фабричка и работилничка инспекција
Во производните средини, опремата често се дистрибуира низ големи капацитети. Некои области може да бидат издигнати, тесни или одделени со промени во нивото на подот.
Четирикратна платформа може да се движи во избраните делови на објектот и да собира визуелни информации од машини, цевководи, електрични кабинети, структурни области и други дефинирани средства.
Мониторинг на моќност и опрема
Термичките и визуелните сензори може да се комбинираат за проверка на опремата каде температурните разлики се релевантни. Роботот може да собира слики на предефинирани локации и да ги споредува тековните резултати со историските записи.
Инспекција на тунел и ограничена област
Тунелите, цевководните коридори и другите тесни области можат да претставуваат предизвици за пристап. Компактен мобилен робот може да влезе во такви простори додека носи камери, осветлување или други сензори погодни за задачата за проверка.
Набљудување на инфраструктурата
Инфраструктурните средства често бараат повторлива инспекција на слични области. Повторлива рута на робот може да помогне да се стандардизира собирањето слики и да се обезбеди конзистентна оперативна секвенца.
- Рутинска инспекција:Следете ги претходно дефинираните маршрути и собирајте повторливи визуелни или сензорски податоци.
- Следење на опремата:Комбинирајте визуелни и термички информации за проценка на состојбата.
- Структурно набљудување:Снимајте слики од избрани површини, спојници, цевки и други физички средства.
- Документација со податоци:Изградете евиденција за инспекција со временски печат за подоцнежна споредба и анализа.
Предност во инспекцијатаНајкорисната автоматизација не е само замена на патеката за инспекција на пешачење. Тоа е создавање на повторлив циклус во кој се поврзани движењето, сензорите, снимањето на податоците и подоцна анализата.
Податоците од инспекцијата треба да бидат структурирани
Голема колекција на слики не е автоматски корисна. Системот треба да ги поврзува податоците со одредени локации, опрема, маршрути или точки за инспекција, така што операторите можат да разберат од каде доаѓа секое набљудување.
Кога роботски систем за инспекција се комбинира со соодветен софтвер, добиените информации можат да поддржат анализа на трендови, планирање на одржување и последователна инспекција. Точниот тек на работа зависи од објектот и од потребните информации.
Што може да додаде модуларната опрема на платформата?
Модуларноста овозможува една роботска платформа да поддржува различни задачи со менување или додавање опрема. Ова е особено корисно во индустриски средини каде што може да бидат потребни неколку видови на инспекција и мониторинг.
Можната опрема вклучува камери со видлива светлина, системи за термичка слика, детектори за гас, единици за осветлување, комуникациски уреди, сензори за животна средина и други модули специфични за задачите. Точната конфигурација зависи од носивоста на роботот, електричниот систем, интерфејсите за монтирање и условите за работа.
Инспекциска опрема
Камерите и системите за термичка слика може да го трансформираат роботот во мобилна платформа за инспекција. Визуелните камери можат да ги документираат физичките услови, додека термичките сензори можат да обезбедат дополнителни информации за дистрибуцијата на топлина.
Опрема за животна средина
Сензорите за гас и животната средина можат да му овозможат на роботот да собира мерења од области кои можеби не се погодни за рачен пристап. Ова може да поддржи следење на работните текови во индустриски капацитети, тунели, работилници и други дефинирани средини.
Опрема за осветлување и комуникација
Модулите за осветлување можат да го подобрат квалитетот на сликата во темни области и да го поддржат работењето на локации со ограничено осветлување. Комуникациската опрема може да им овозможи на операторите да разменуваат информации со персоналот во оперативната област.
Визуелен модул Снима слики и видео за визуелна проверка, документација и набљудување на опремата.
Термички модул Обезбедува информации поврзани со температурата за да ја надополни конвенционалната визуелна инспекција.
Модул за животна средина Собира дефиниран гас, воздух или други еколошки мерења според апликацијата.
Модуларноста треба да има дефинирани интерфејси
Модуларен систем е практичен само кога опремата може да се инсталира без да се создаваат непотребни проблеми со компатибилноста. Точките за монтирање, електричните врски, податочните интерфејси, физичките димензии и ограничувањата на тежината треба да бидат јасно дефинирани.
Стандардизираните интерфејси можат да ги поедностават промените помеѓу конфигурациите на опремата. Во исто време, специјализираните проекти може да бараат прилагодени загради, куќишта или аранжмани за напојување кога стандардните интерфејси не ги задоволуваат барањата на апликацијата.
Моќта и тежината мора да се земат предвид заедно
Секој додаден модул ја менува целосната оперативна конфигурација. Потешкиот сензор го зголемува товарот што го носат нозете и погонскиот систем. Дополнителната електроника може да ја зголеми потрошувачката на електрична енергија. Поголемото куќиште може да влијае на центарот на гравитација или да го ограничи движењето на роботот.
Затоа, модуларниот дизајн најдобро функционира кога роботот е развиен со доволно внимание на механичките и електричните односи помеѓу основната платформа и нејзината опрема.
За какви услови треба да биде дизајнирана платформата?
Индустриските средини значително се разликуваат. Работилницата претставува различни предизвици од надворешната градежна површина, додека тунелот воведува различни ограничувања од отворена индустриска локација.
Пред да се избере или развие роботска платформа, треба јасно да се дефинираат условите на животната средина. Овие услови влијаат на структурата, сензорите, алгоритмите за движење, запечатувањето, однесувањето на батеријата и барањата за одржување.
Дожд и влага
Надворешните средини можат да ја изложат роботската опрема на дожд, прскање вода и висока влажност. Соодветното ниво на заштита зависи од дизајнот на платформата и планираното опкружување за работа.
Влагата може да влијае и на сензорите и конекторите. За повеќекратно работење на отворено, овие компоненти треба да се земат предвид при механички и електричен дизајн наместо да се третираат како секундарни детали.
Прашина и лабави материјали
Индустриските локации може да содржат прашина, песок, остатоци или други честички. Таквите материјали можат да влезат во механизмите што се движат или да влијаат на видливоста на сензорот.
Затоа, заштитата, процедурите за чистење, пристапот за одржување и изборот на компоненти треба да ги одразуваат реалните услови на локацијата.
Температура
Перформансите на батеријата, електрониката, сензорите и механичките материјали можат различно да реагираат на температурните промени. Платформата наменета за широки температурни услови треба да се оцени според вистинскиот опсег што се очекува за време на работата.
Вибрации и удари
Движењето на нозете создава повторено механичко движење, додека грубиот терен може да внесе дополнителни удари. Затоа, на чувствителните сензори и електронската опрема им е потребна соодветна монтажа и заштита.
| Фактор на животната средина | Потенцијален ефект | Разгледување на дизајнот |
|---|---|---|
| Влага | Може да влијае на конекторите, електрониката и сензорите | Соодветни процедури за затворање, запечатување и одржување |
| Прашина | Може да влезе во механички или електронски области | Заштита, пристап до чистење и избор на соодветна компонента |
| Температура | Може да влијае на однесувањето на батеријата и електронското | Дефиниран работен опсег и релевантна евалуација на животната средина |
| Вибрации | Може да влијае на податоците од сензорот и механичките компоненти | Соодветна монтажа, структурен дизајн и евалуација на вибрации |
| Влијание | Може да ги напрегне нозете, куќиштата, држачите и електрониката | Структурна заштита и валидација под дефинирани услови |
Околината ја одредува вистинската конфигурација
Не постои универзална конфигурација која е идеална за секоја индустриска локација. Работната средина треба да се документира пред да се избере роботот.
Корисните информации може да вклучуваат работа во затворен или надворешен простор, типови на површини, температурен опсег, присуство на прашина или влага, ширина на коридорот, димензии на скалите, очекувани пречки, потребни носивост и услови за комуникација.
Како четириножните роботи можат да ја намалат изложеноста на тешки работни области?
Една важна примена на индустриската роботика е намалувањето на потребата луѓето да влегуваат на локации до кои е тешко пристапен, непријатен или несоодветен за рутинска рачна проверка.
Мобилен робот може да носи камери и сензори во дефинирани области додека операторите остануваат на попогодна контролна позиција. Ова може да ја поддржи инспекцијата и собирањето податоци без да бара персоналот физички да ја следи секоја рута на инспекција.
Намалување на рутинската изложеност
Некои индустриски задачи вклучуваат повеќекратно движење низ топла, правлива, влажна, бучна, тесна или на друг начин тешка средина. Користењето на мобилна платформа за рутинско собирање податоци може да ја намали фреквенцијата со која персоналот треба да влегува во тие области.
Роботот не ги елиминира сите барања за човечка интервенција. Одржувањето, невообичаените наоди, поправките и задачите надвор од можностите на роботот може сè уште да бараат обучен персонал. Целта е да се префрлат соодветните активности за инспекција и следење во поконтролиран оперативен модел.
Далечинско набљудување и комуникација
Камерите и комуникациските модули можат да им обезбедат на операторите информации од теренот без да бараат од нив да стојат до опремата што се прегледува.
За тимовите за одржување, ова може да биде корисно за време на прелиминарните проверки. Роботот може прво да собира визуелни информации, дозволувајќи им на техничарите да одредат каква дополнителна работа може да биде потребна пред да влезат во областа.
Намалувањето на ризикот зависи од дизајнот на системот
Роботот не е автоматски безбеден само затоа што е оддалечен. На целосниот систем му е потребна соодветна навигација, избегнување пречки, комуникација, процедури за итни случаи, практики за одржување и оперативни ограничувања.
Затоа, роботот треба да се третира како инженерска алатка со дефинирани способности наместо како универзална замена за човечката работа.
- Дефинирајте кои задачи може да се извршуваат од далечина.
- Поставете безбедни оперативни граници за роботот.
- Обезбедете соодветни функции за комуникација и контрола на итни случаи.
- Одржувајте ги сензорите и механичките компоненти според работните услови.
- Чувајте ја човечката интервенција достапна за ситуации надвор од дефинираните можности на роботот.
Како треба да се интегрираат опремата и сензорите?
Интеграцијата на опремата одредува дали роботот може да ја изврши замислената задача без да ја загрози мобилноста, рамнотежата, достапноста на енергија или квалитетот на податоците. Сензорот кој работи добро на клупа може да бара различна структура за монтирање откако ќе се инсталира на подвижна четириножна платформа.
Механичка монтажа
Точките за монтирање треба безбедно да ја поддржуваат опремата додека одржуваат доволен пристап за инсталација и одржување. Локацијата на опремата исто така е важна бидејќи може да влијае на центарот на гравитација и на движењето на роботот.
За камерите и сензорите за кои е потребен стабилен приказ, системот за монтирање треба да ги земе предвид и движењата и вибрациите. На опремата и треба соодветно видно поле без да се мешаат со нозете на роботот или со другите компоненти.
Електрична интеграција
Секој додаден модул создава потреба од електрична енергија. Камерите, термалните системи, компјутерските модули, осветлувањето, комуникациската опрема и сензорите за животната средина може да имаат различни барања за напон и струја.
Архитектурата за напојување треба да ги прифати овие оптоварувања додека ја одржува компатибилноста со батеријата и контролната електроника на роботот.
Интеграција на податоци
Современите роботски системи можат да генерираат големи количини слики, сензори и податоци за навигација. Системот треба да дефинира како информациите се собираат, пренесуваат, складираат и обработуваат.
За апликациите за инспекција, податоците идеално треба да останат поврзани со информациите за локацијата и времето, така што подоцнежната анализа може да идентификува точно каде е собрано одредено набљудување.
| Интеграциона област | Клучно прашање | Потенцијално влијание |
|---|---|---|
| Тежина | Може ли роботот да го носи целосниот пакет опрема? | Влијае на мобилноста, рамнотежата и механичкото оптоварување |
| Позиција | Каде треба да се монтира опремата? | Може да влијае на центарот на гравитација, видното поле и движењето |
| Моќ | Каков електричен влез е потребен? | Ги менува барањата за батерија и управување со енергија |
| Податоци | Како ќе се пренесуваат или складираат информациите? | Ја одредува архитектурата за комуникација и обработка |
| Одржување | Дали може да се пристапи и да се замени модулот? | Влијае на сервисирањето и континуитетот на работа |
Интеграцијата треба да се планира пред распоредувањето
Раното планирање може да спречи проблеми како што се блокирани сензори, недостапни конектори, недоволен капацитет на батеријата или нестабилно монтирање на опремата.
Корисните технички информации вклучуваат димензии на опремата, тежина, потрошувачка на енергија, спецификации на конектори, комуникациски интерфејси, барања за монтирање, работна температура и очекувана изложеност на околината.
Откако ќе се знаат овие параметри, роботската платформа може да се оцени како целосен систем наместо како основен робот со опрема додадена потоа.
Што треба да проценат купувачите пред да изберат платформа?
Изборот на четириножен робот треба да започне со апликацијата, а не со изгледот или еден број на перформанси. Технички напредната платформа може сè уште да биде несоодветна ако не може да се движи по бараниот терен, да ја носи потребната опрема, да работи под очекуваните услови или да ги обезбеди потребните податоци.
Започнете со околината
Документирајте ги површините, падините, скалите, ходниците, пречките, температурата, влагата, прашината и другите еколошки карактеристики. Овие фактори одредуваат каков тип на мобилност и заштита бара платформата.
Дефинирајте ја оперативната задача
Идентификувајте дали роботот ќе врши инспекција, следење, собирање податоци, транспорт, набљудување опрема или друга дефинирана функција. Задачата ја одредува опремата што треба да се инсталира.
Оценете ја мобилноста
Гледајте повеќе од способноста за одење. Размислете за качување по скали, ракување со наклон, преговарање со препреки, стабилност, брзина на движење, способност за вртење и перформанси на реалните површински услови што се очекуваат на локацијата.
Проверете го капацитетот на носивоста и интеграцијата
Треба да се оцени целосниот пакет на опрема, вклучувајќи камери, сензори, уреди за комуникација, монтажни структури, батерии и други додатоци.
Прегледајте ги автономните функции
Определете дали системот може да поддржува планирање маршрути, избегнување пречки, позиционирање, автоматско собирање податоци, распоред на задачи и далечински мониторинг на ниво кое го бара проектот.
- Терен:Кои површини, скали, падини и пречки мора да ги преговара роботот?
- Задача:Какво физичко дејство или информација треба да обезбеди роботот?
- Оптоварување:Која опрема мора да се носи и колку тежи?
- Моќност:Која е комбинираната потреба од електрична енергија на платформата и инсталираната опрема?
- Автономија:На кои делови од работниот тек им е потребно автоматизирано извршување?
- Животна средина:Какви услови за температура, прашина, влага, вибрации или удари се очекуваат?
- Одржување:Како ќе се прегледаат и сервисираат сензорите, батериите, нозете и другите компоненти?
Принцип на селекцијаThe best platform is not necessarily the one with the longest specification sheet. Тоа е оној чија подвижност, сензор, моќност, интеграција на опремата, автономија и одржување се совпаѓаат со вистинската работна средина.
Како изгледа структурен процес на распоредување?
Структурираниот процес на распоредување помага да се претвори генералниот концепт на роботика во оперативен систем со јасни технички барања. Ова е особено важно за индустриски апликации бидејќи роботот мора да работи со постоечката средина, опрема, процедури и системи за податоци.
- Дефинирајте го оперативното сценарио:Снимајте го распоредот на локацијата, теренот, условите на животната средина, маршрутите за работа и целните задачи.
- Идентификувајте ја потребната опрема:Определете кои камери, термички сензори, уреди за животната средина, единици за осветлување или комуникациски модули се потребни.
- Воспоставете системски параметри:Потврдете ја тежината, димензиите, барањата за моќност, интерфејсите за податоци, позициите за монтирање и пристапот за одржување.
- Изградете ја оперативната рута:Дефинирајте ги областите, контролните точки, патеките за навигација и редоследот на проверка што ги бара апликацијата.
- Потврдете ја мобилноста:Оценете го движењето на вистинскиот терен, вклучувајќи скали, падини, пречки и преодни површини.
- Потврдете ја опремата:Проверете го квалитетот на сликата, читањата на сензорот, комуникацијата и стабилноста на опремата за време на движењето.
- Воспоставете оперативни процедури:Дефинирајте ги процедурите за полнење, одржување, преглед на податоци, интервенција и итни случаи.
Тестирањето на локацијата е важно
Лабораториските тестови не можат да ја репродуцираат секоја карактеристика на вистински објект. Роботот треба да се оценува под репрезентативни работни услови секогаш кога е практично.
Тестирањето на локацијата може да открие детали што е тешко да се идентификуваат за време на општиот развој. Коридорот може да биде потесен од очекуваното. Скалите може да имаат необична висина. Одредена површина може да обезбеди помала влечна сила. Условите на осветлување може да ги намалат перформансите на камерата.
Овие наоди потоа може да се користат за прилагодување на планирањето на маршрутата, поставувањето на опремата, конфигурацијата на сензорот или оперативните процедури.
Работните текови на податоци треба да бидат дизајнирани со роботот
Автоматизацијата на инспекцијата произведува вредност само кога може да се користат собраните информации. Корисен систем треба да дефинира како се складираат сликите и читањата на сензорите, како се поврзани со локациите, како се идентификуваат абнормалностите и како операторите ги прегледуваат резултатите.
За повторлива инспекција, историските записи исто така можат да обезбедат основа за споредба. Роботот може да собира податоци користејќи слични правци и гледишта, со што промените полесно се идентификуваат со текот на времето.
Одржувањето мора да биде дел од распоредувањето
Мобилен робот содржи механички и електронски компоненти кои доживуваат повторено движење. Нозете, зглобовите, моторите, сензорите, конекторите, батериите и заштитните куќишта бараат соодветно одржување.
Затоа, рутинската инспекција треба да биде вклучена во оперативниот план уште од самиот почеток. Лесниот пристап до клучните компоненти и јасните процедури за замена може да го направат долгорочното работење попрактично.
Која е идната насока на индустриската четириножна роботика?
Развојот на индустриската четириножна роботика се движи кон поголема автономија, подобра свест за животната средина, посилна интеграција на опремата и софтвер специфичен за апликации. Централната насока не е едноставно да ги направи роботите подобро да одат, туку да им овозможи да извршуваат целосни работни процеси со помала рачна интервенција.
Попаметна отелотворена операција
Се повеќе се очекува од роботите да ги комбинираат перцепцијата и движењето наместо да ги третираат како посебни функции. Платформата може да користи информации за животната средина за да одлучи каде да се движи, како да избегне пречки и каде да изврши задача.
Ова создава поблиска врска помеѓу физичкиот робот и софтверот што го контролира. Резултатот може да биде поадаптивно движење во средини што не можат целосно да се претстават со фиксна рута.
Поинтелигентна инспекција
Како што камерите и сензорите собираат повеќе информации, автоматската анализа станува сè покорисна. Препознавањето базирано на вештачка интелигенција може да помогне да се идентификуваат однапред дефинираните визуелни услови, да се организираат слики од инспекција и да се истакнат областите што заслужуваат дополнителен преглед.
На пример, системот може да биде дизајниран да препознава аномалии на избраната опрема, промени на површината или други услови дефинирани од апликацијата. Човечките оператори потоа можат да се фокусираат на верификација и одлучување наместо да ја прегледуваат секоја слика со подеднакво внимание.
Поголема модуларност
Идните индустриски платформи веројатно ќе поддржуваат пошироки комбинации на опрема. Една роботска база може да смести различни сензори за инспекција, модули за животна средина, комуникациска опрема или уреди специфични за задачите.
Ова бара повеќе стандардизирани механички и електрични интерфејси додека сè уште дозволува прилагодување таму каде што тоа го бараат специјализираните проекти.
Интеграција со индустриски информациски системи
Следната фаза на индустриската роботика најверојатно ќе го поврзе физичкото работење со дигиталните системи за управување. Информациите генерирани од роботи може да се комбинираат со записи за опрема, распореди за одржување, мапи, историја на инспекција и други дигитални податоци.
Ова му овозможува на роботот да стане дел од поголем индустриски работен тек наместо да функционира како изолирана машина.
Виша автономија Повеќе задачи може да се извршат преку автономна навигација, планирање на маршрутата, избегнување пречки и закажана работа.
Подобра перцепција Повеќекратните сензори и интелигентната анализа можат да обезбедат побогати информации за опремата и околината.
Подлабока интеграција Роботските платформи можат да ги поврзат мобилноста, сензорите, енергијата, податоците и индустрискиот софтвер во поцелосен работен работен тек.
Од мобилна машина до интелигентна оперативна платформа
Долгорочната вредност на роботиката со четири нозе лежи во комбинацијата на физичката мобилност и дигиталната интелигенција. Роботот кој може да оди по тежок терен обезбедува физички пристап. Сензорите даваат информации. Автономната контрола обезбедува повторливост. Анализата базирана на вештачка интелигенција може да помогне во толкувањето на собраните податоци. Индустрискиот софтвер ги поврзува тие резултати со пошироки работни текови.
Секоја од овие способности е корисна независно, но нивната комбинација создава многу поспособна платформа. Колку поблиску се интегрирани, толку повеќе апликации може да се поддржат без редизајнирање на целиот систем за секоја нова задача.
Принцип за соочување со иднинатаНасоката на индустриската четириножна роботика е кон системи ориентирани кон задачи кои комбинираат мобилност, перцепција, автономно работење, модуларна опрема и интелигенција на податоци во една координирана платформа.
Најчесто поставувани прашања
Што е индустриски четириножен робот?
Тоа е мобилна роботска платформа со четири нозе дизајнирана за професионални задачи како што се инспекција, следење, собирање податоци и работа во средини каде што конвенционалните роботи на тркала може да имаат потешкотии при навигација.
Зошто четириножните роботи се погодни за нерамен терен?
Четири индивидуално контролирани нозе обезбедуваат повеќе опции за поставување на стапалото и држење на телото. Ова може да и помогне на платформата да преговара за скалите, наклоните, празнините, лабавите површини и другите промени на теренот во рамките на нејзината дефинирана оперативна способност.
Дали роботот со четири нозе може да работи автономно?
Да. Во зависност од архитектурата на системот, автономните функции може да вклучуваат перцепција на околината, позиционирање, планирање на маршрутата, избегнување пречки, извршување на задачи и собирање податоци. Соодветното ниво на автономија зависи од апликацијата и околината.
Кои сензори можат да се инсталираат на четириножна платформа?
Можната опрема вклучува камери со видлива светлина, системи за термичка слика, сензори за длабочина или опсег, уреди за следење на животната средина, системи за осветлување, комуникациски модули и друга опрема специфична за задачите. Точната конфигурација зависи од платформата и апликацијата.
Дали може да се користи четириножен робот за индустриска инспекција?
Да. Може да поддржува рутинска инспекција на индустриски капацитети, опрема, инфраструктура, тунели, работилници и други области со следење дефинирани правци и собирање визуелни, термички или други податоци од сензорите.
Дали термичката слика може да се интегрира со роботот?
Да. Термичката слика може да се користи заедно со конвенционалните камери кога температурните разлики се релевантни за задачата за проверка. Сензорот, положбата на монтирање, потребата за моќност и интерфејсот за податоци треба да се проценат како дел од целосниот систем.
Дали може да се додаде дополнителна опрема на роботот?
Многу професионални платформи можат да поддржат модуларна опрема, под услов додадените компоненти да останат во дефинираните механички, електрични, тежина и граници на интерфејсот. Може да бидат потребни прилагодени загради или други компоненти за интеграција за специјализирани конфигурации.
Што треба да се земе предвид пред да се избере платформа?
Важни фактори ги вклучуваат барањата за теренот, скалите и наклонот, работната средина, тежината на носивоста, барањата на сензорот, побарувачката за енергија, автономните функции, работниот тек на податоци, пристапот за одржување и условите за комуникација.
Може ли истата платформа да поддржува различни апликации?
Да. Модуларниот дизајн може да дозволи да се инсталираат различни сензори и опрема за проверка, мониторинг, мерење на животната средина или други дефинирани индустриски задачи. Достапната конфигурација зависи од архитектурата на роботот и барањата за опрема.
Како може да се користат податоците од инспекцијата по роботска патрола?
Собраните слики и отчитувањата на сензорот може да се поврзат со локации и точки за инспекција, а потоа да се прегледаат за однапред дефинирани услови. Историските записи, исто така, можат да поддржат споредба помеѓу инспекциските циклуси и да помогнат да се организира понатамошна работа.
Дали автономното работење ја отстранува потребата од оператори?
Не мора. Автоматизацијата може да ја намали континуираната рачна контрола, но сепак може да бидат потребни оператори за надзор, ракување со исклучоци, одржување, невообичаени наоди и задачи надвор од дефинираната оперативна способност на роботот.
Во какви средини можат да се користат индустриските четириножни роботи?
Потенцијалните апликации вклучуваат фабрики, работилници, тунели, индустриски капацитети, инфраструктурни локации, нерамни површини на отворено и други локации каде што е потребна мобилна инспекција или собирање податоци. Вистинската соодветност зависи од условите на околината и спецификациите на платформата.
Дискутирајте за проект за роботика на четворица
Споделете ги условите на теренот, задачата за инспекција, барањата за опрема, тежината на носивоста, работната средина или автономните функции потребни за вашата апликација.
контактирајте со нас за да разговараме за вашите барања за проектот